프로그램을 실행하면 커널은 명령어만 실행하는 것이 아니라 주소 공간, 열린 파일, 실행 상태, 스케줄링 정보도 함께 관리한다. 프로세스와 스레드의 차이는 실행 흐름의 수와 자원을 공유하는 범위에서 드러난다. 이번 주는 새 태스크가 만들어질 때 무엇을 복사하고 무엇을 공유하는지 따라간다.
1. Program에서 Process로
강의 2~5쪽
프로그램은 명령어, 데이터, 적재·실행에 필요한 메타데이터를 포함한다. 소스를 빌드하면 저장장치의 실행 파일이 되고, 이를 실행하면 프로세스가 된다.
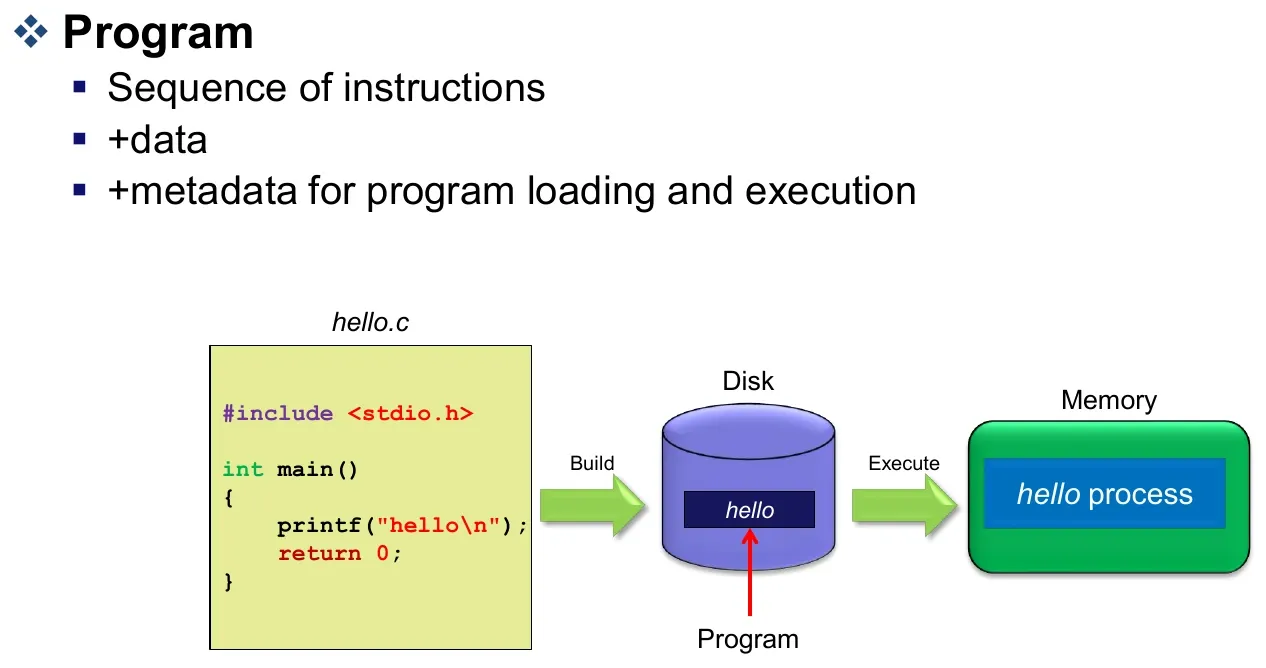
프로세스는 실행 중인 프로그램의 인스턴스다. 같은 실행 파일을 여러 번 실행하면 서로 다른 프로세스가 생길 수 있다. PID는 프로세스를 식별하며, 종료된 프로세스의 번호가 나중에 재사용될 수 있다.
보충: 자료의 “PID는 5자리”는 일반적인 제한이 아니다. PID 범위는 시스템 설정 등에 따라 달라진다. 셸 명령마다 무조건 새 프로세스가 생기는 것도 아니다. cd 같은 내장 명령은 셸 자체의 상태를 바꾼다.
fork의 세 가지 반환값
| 결과 | 호출자에게 보이는 값 |
|---|---|
| 실패 | 부모에서 -1, 새 자식은 없음 |
| 성공한 부모 | 새 자식의 PID |
| 성공한 자식 | 0 |
성공하면 부모와 자식이 모두 fork() 다음 지점부터 실행한다. 같은 한 번의 호출에서 두 실행 흐름이 생기고 각자 다른 반환값을 받는 것이다.
/* 부모·자식의 분기를 보여 주는 핵심 부분 */
pid_t pid = fork();
if (pid == -1) {
    /* 생성 실패 처리 */
} else if (pid == 0) {
    /* 자식 */
} else {
    /* 부모: pid는 자식의 PID */
}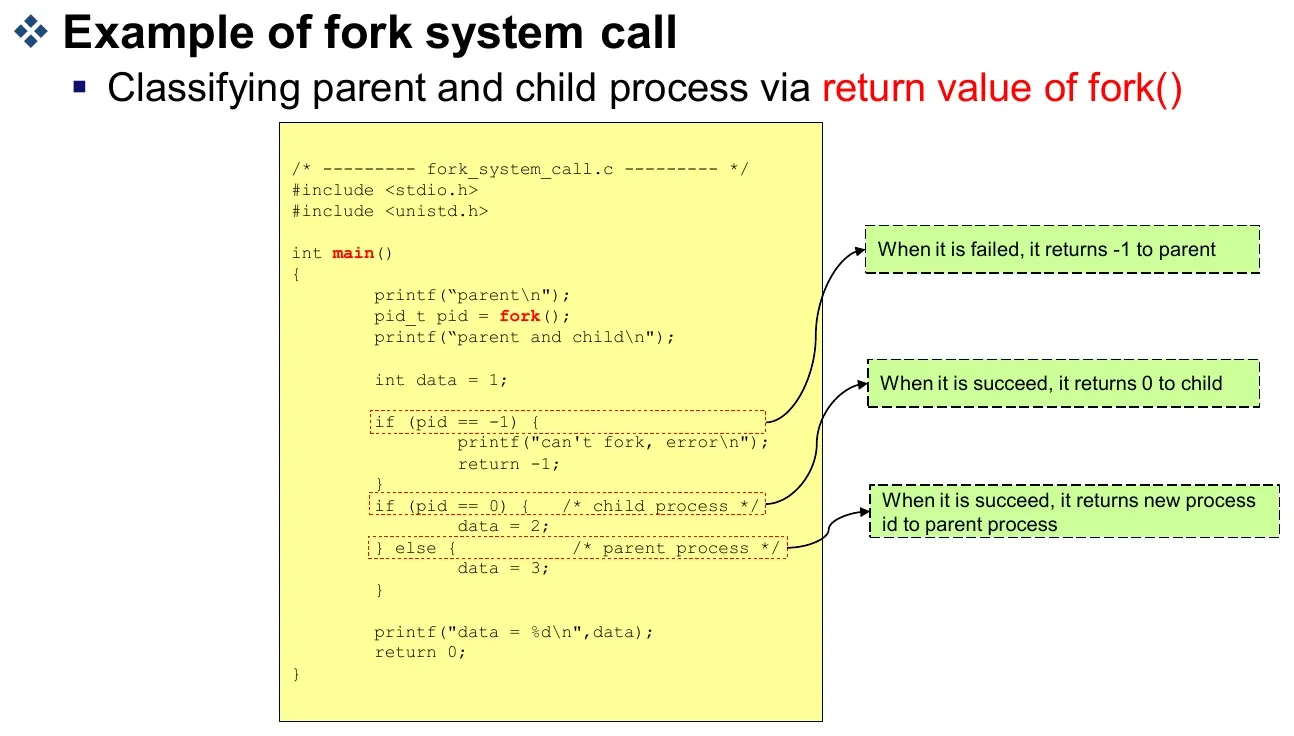
자료의 data=2와 data=3은 각 프로세스의 변수 상태다. 부모가 먼저 출력할지 자식이 먼저 출력할지는 이 분기만으로 결정되지 않는다. fork 이전의 표준 입출력 버퍼가 복제되는 문제도 있으므로 출력 문자열 개수를 따질 때는 버퍼 상태까지 고려한다.
자식이 0을 받는다고 해서 자식의 PID가 0이라는 뜻은 아니다. 0은 fork()가 자식 쪽 실행에 돌려주는 구분값이고, 자식도 자신의 실제 PID를 갖는다. 부모와 자식의 pid 변수는 각자 주소 공간에 있는 변수이므로 같은 소스 줄에 서로 다른 반환값이 들어갈 수 있다. fork(2) 반환값[1]
2. task_struct와 연결 리스트
강의 6~7쪽
Linux는 태스크의 정보를 struct task_struct에 보관한다. 실행 상태와 스케줄링 정보, 부모·자식 관계, 주소 공간과 파일 관련 객체를 가리키는 정보 등이 연결된다. 자료는 <linux/sched.h>의 정의와 순환 이중 연결 리스트인 task list를 소개한다.
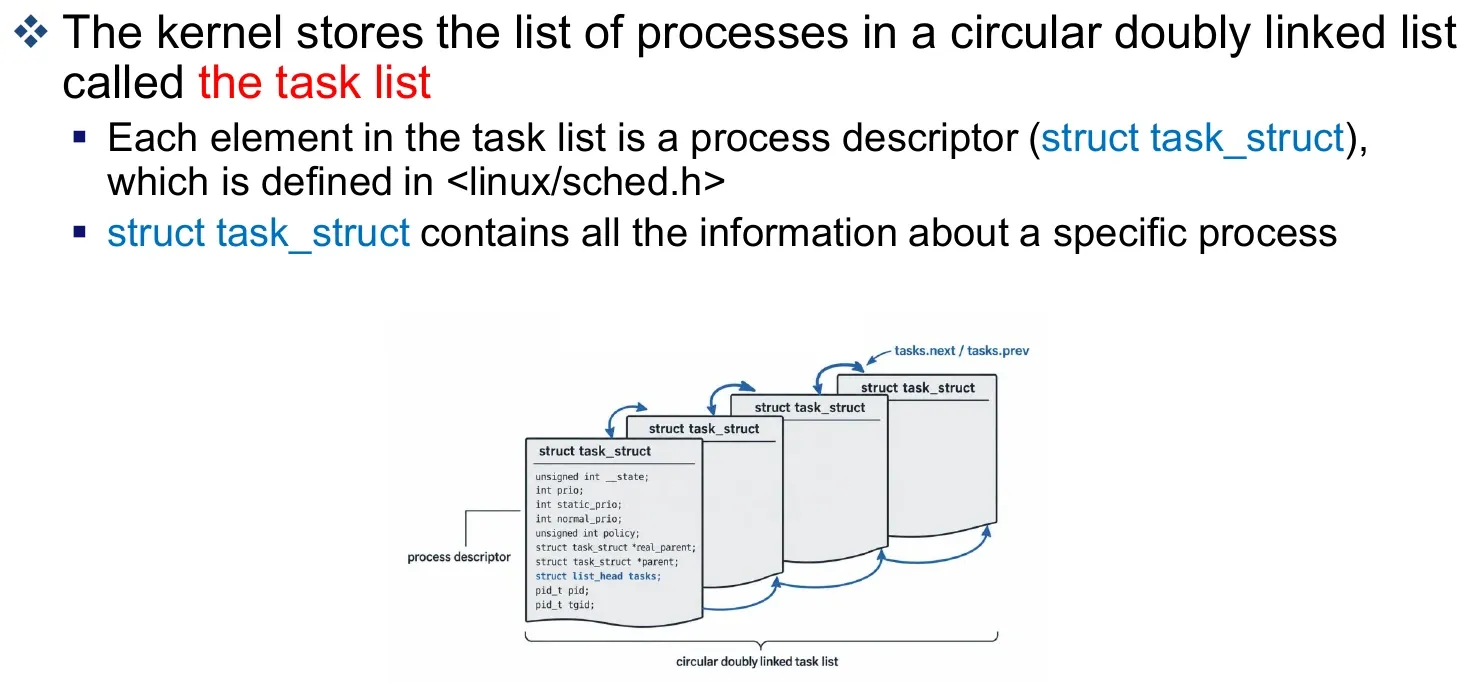
부모의 children은 자식 목록의 머리이고, 각 자식의 sibling은 그 형제 목록에 연결되는 노드다. “부모의 자식 목록”과 “모든 태스크의 목록”을 같은 링크라고 생각하지 않는다.
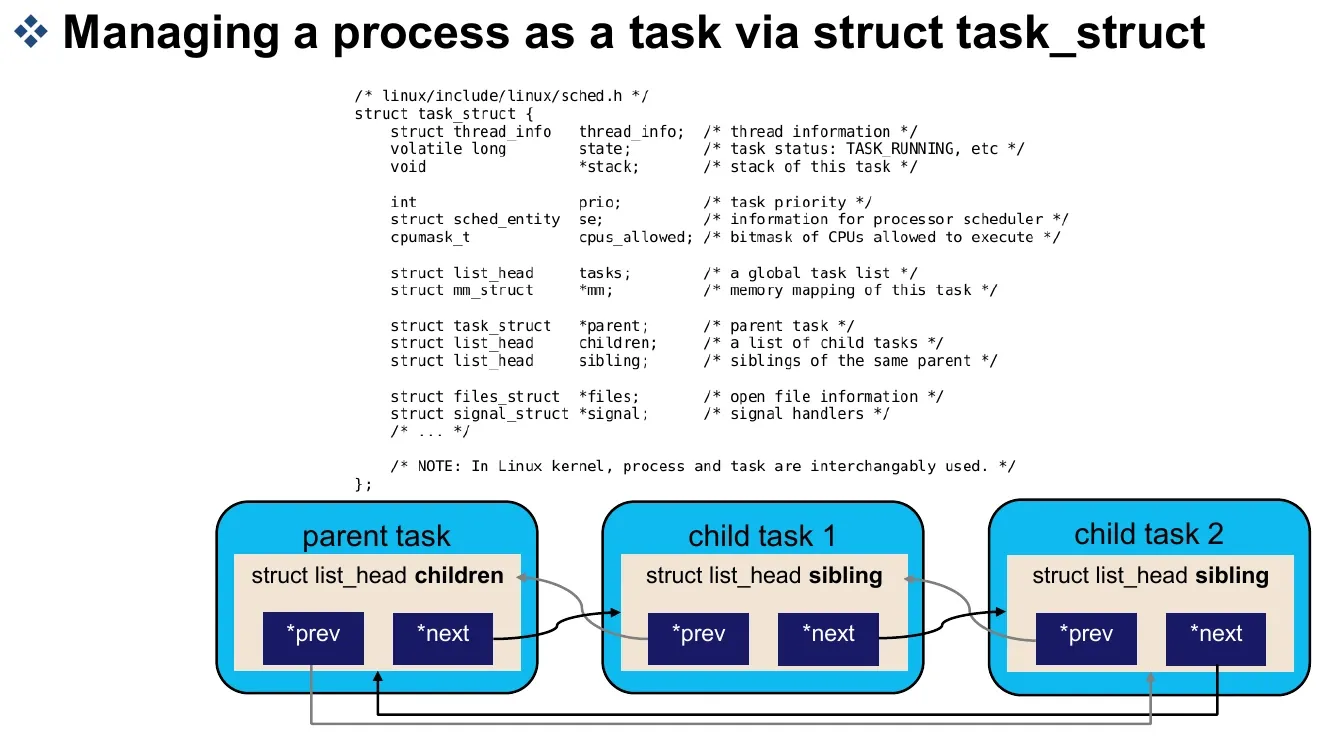
task_struct에 모든 자원 내용이 통째로 들어 있는 것도 아니다. 예를 들어 mm_struct, files_struct처럼 별도 객체를 가리키므로, 생성 시 그 객체를 새로 만들지 공유할지를 선택할 수 있다.
3. 프로세스 상태와 수면·깨우기
강의 8~12쪽
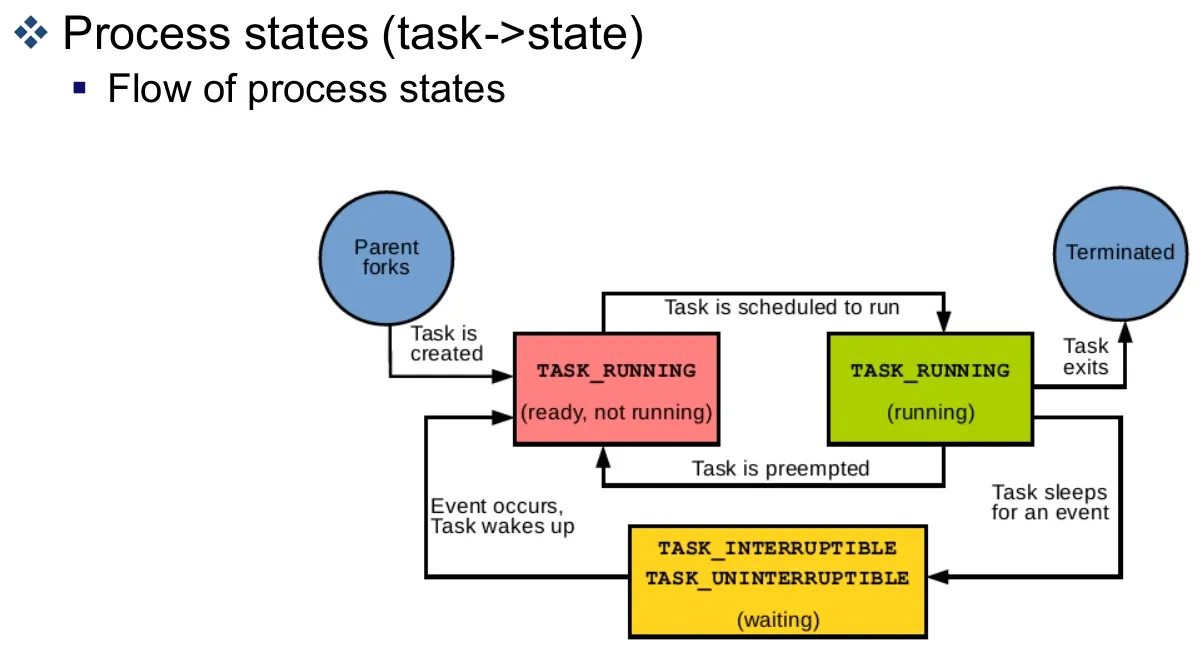
| 상태 | 의미 |
|---|---|
TASK_RUNNING | 현재 실행 중이거나 runqueue에서 CPU를 기다리는 실행 가능 상태 |
TASK_INTERRUPTIBLE | 사건을 기다리며 잠든 상태. 조건 충족 또는 처리할 시그널 등으로 깨어날 수 있음 |
TASK_UNINTERRUPTIBLE | 일반 시그널로 수면을 깨우지 않는 대기 상태. 기다리던 조건의 충족 등이 필요 |
TASK_STOPPED | 정지 시그널 등으로 실행을 중단한 상태 |
TASK_RUNNING이라고 해서 반드시 CPU 위에서 실행 중이라는 뜻은 아니다. Running과 runnable을 하나의 커널 상태값으로 묶어 표현한다는 점이 중요하다. 상태값을 바꾸는 것과 실제로 스케줄러가 해당 태스크를 선택하는 것도 다른 단계다.
CPU만 주면 실행할 수 있는데 차례를 기다리는 태스크와, 데이터가 도착하지 않아 실행을 이어 갈 수 없는 태스크를 구별해 보자. 앞은 runnable, 뒤는 대기 상태다. 뒤의 태스크는 먼저 사건이 발생해 runnable이 되어야 하고, 그 후에도 CPU를 배정받기까지 기다릴 수 있다. 이 구분이 wakeup과 즉시 실행을 혼동하지 않는 출발점이다.
자료에서는 set_current_state()와 set_task_state()로 상태를 변경하는 형태를 보여 준다. 필드·도우미 이름은 대상 커널 버전을 기준으로 확인한다.
Producer–Consumer와 lost wakeup
생산자는 목록에 사건을 넣고 소비자를 깨운다. 소비자는 목록에 일이 있으면 처리하고, 없으면 잠든다.
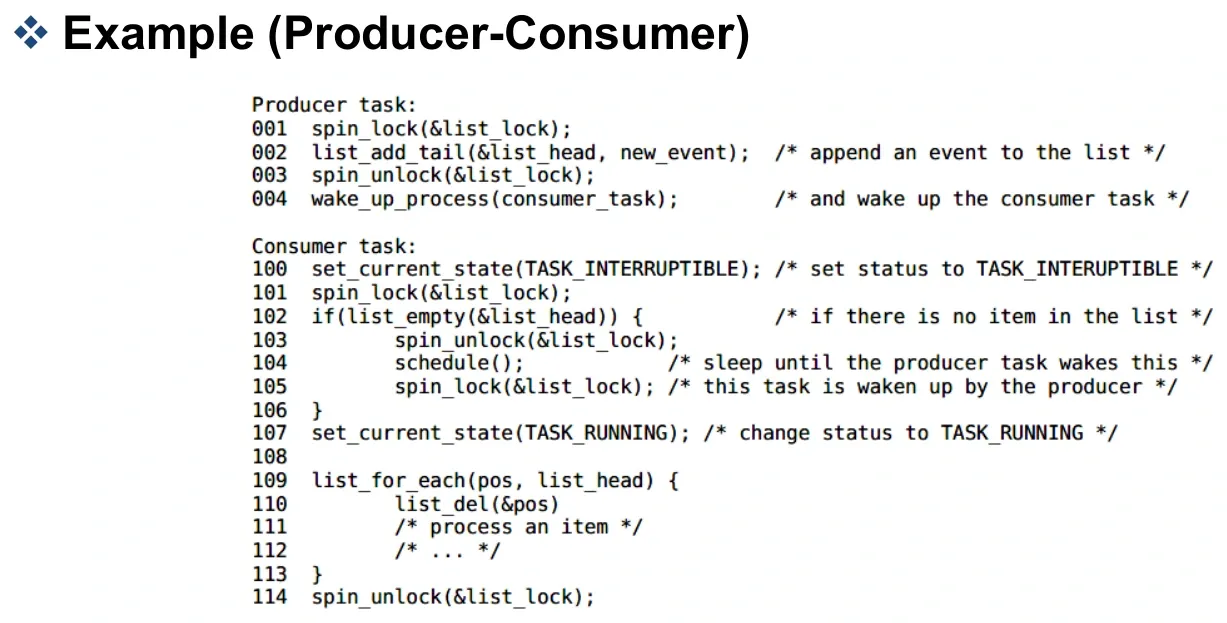
단순히 “비었는지 확인한 뒤 잠든다”만 구현하면 문제가 생길 수 있다.
소비자: 목록이 비었다고 확인
생산자: 사건을 추가하고 wakeup
소비자: 뒤늦게 잠듦
이미 발생한 깨우기를 놓치면 일이 있는데도 잠든 상태가 된다. 이를 lost wakeup이라고 한다. 조건 검사, 수면 상태 설정, 깨우기의 순서를 동기화해야 한다. 실제 커널 코드에서는 wait queue 계열 인터페이스와 조건 재검사를 함께 고려한다.
소비자가 궁극적으로 확인해야 하는 것은 “깨우기를 받았는가”보다 “처리할 일이 있는가”다. 깨운 뒤 실제로 실행될 때까지 다른 소비자가 일을 가져갔을 수도 있다. 따라서 깨어났다는 이유만으로 항목을 꺼내지 않고 공유 조건을 다시 확인해야 하며, 조건을 확인하고 잠드는 절차도 생산자의 변경과 맞물리도록 설계해야 한다.
4. fork와 clone의 공통 생성 과정
강의 1320, 2627쪽
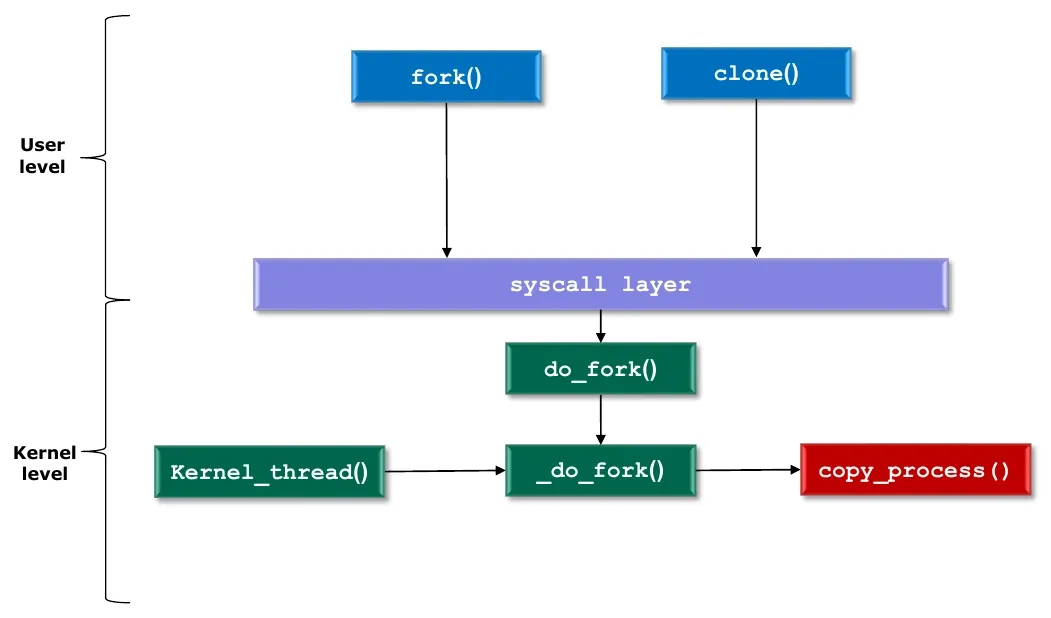
자료의 _do_fork() 계열 흐름은 다음과 같다.
copy_process()에서 새 태스크를 준비한다.- 새 태스크의 PID 정보를 얻는다.
wake_up_new_task()로 실행 가능한 상태에 놓는다.- 부모에게 결과를 반환한다.
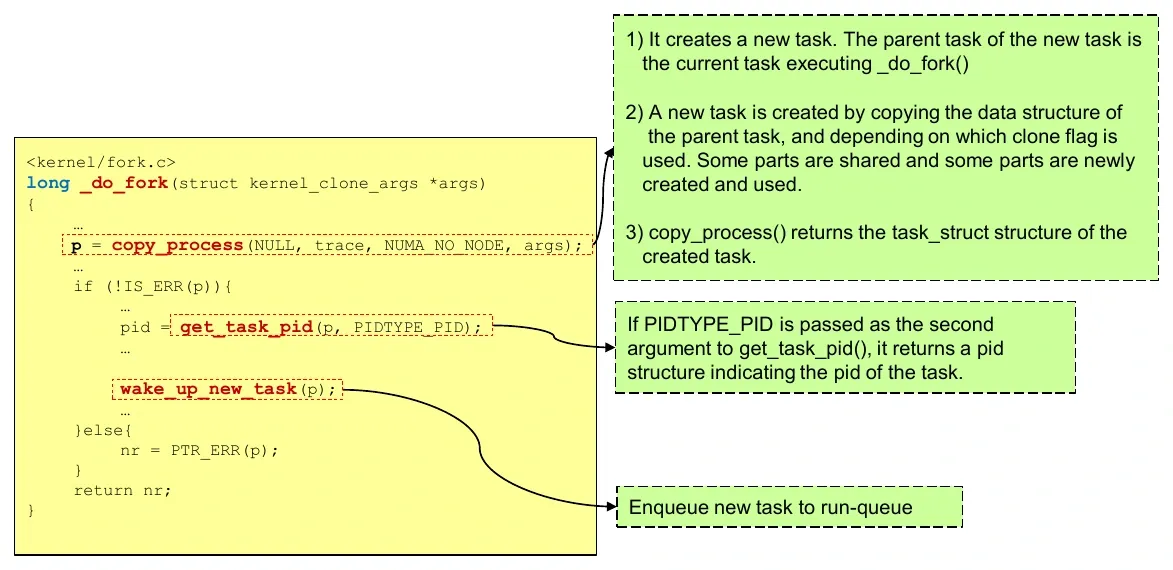
보충: 강의의 개요에는 get_task_pid()를 PID 할당 단계처럼 표기하지만, 이 함수 자체는 이미 있는 태스크의 PID 객체에 대한 참조를 얻는 함수다. PID의 실제 준비는 생성 과정 안에서 이루어진다. 또한 wake_up_new_task()를 모든 스케줄러에서 “큐 맨 앞에 넣기”로 일반화하지 않는다.
copy_process가 하는 일
| 단계 | 확인·처리할 내용 |
|---|---|
| 플래그 검증 | 공유 옵션 조합이 가능한지 확인 |
| 태스크 구조 준비 | 새 task_struct를 만들고 기본 상태 복제 |
| 자원 제한 검사 | 생성 가능한 태스크 수 등의 제한 확인 |
| 초기화 | 관계·통계·스케줄링 필드 등 준비 |
sched_fork() | 스케줄러 관련 초기화 |
| 자원 복사·공유 | 파일, 파일시스템 정보, 시그널, 메모리, namespace, 아키텍처별 실행 상태 |
| 관계 확정 | ID와 부모·자식 관계 등 설정 |
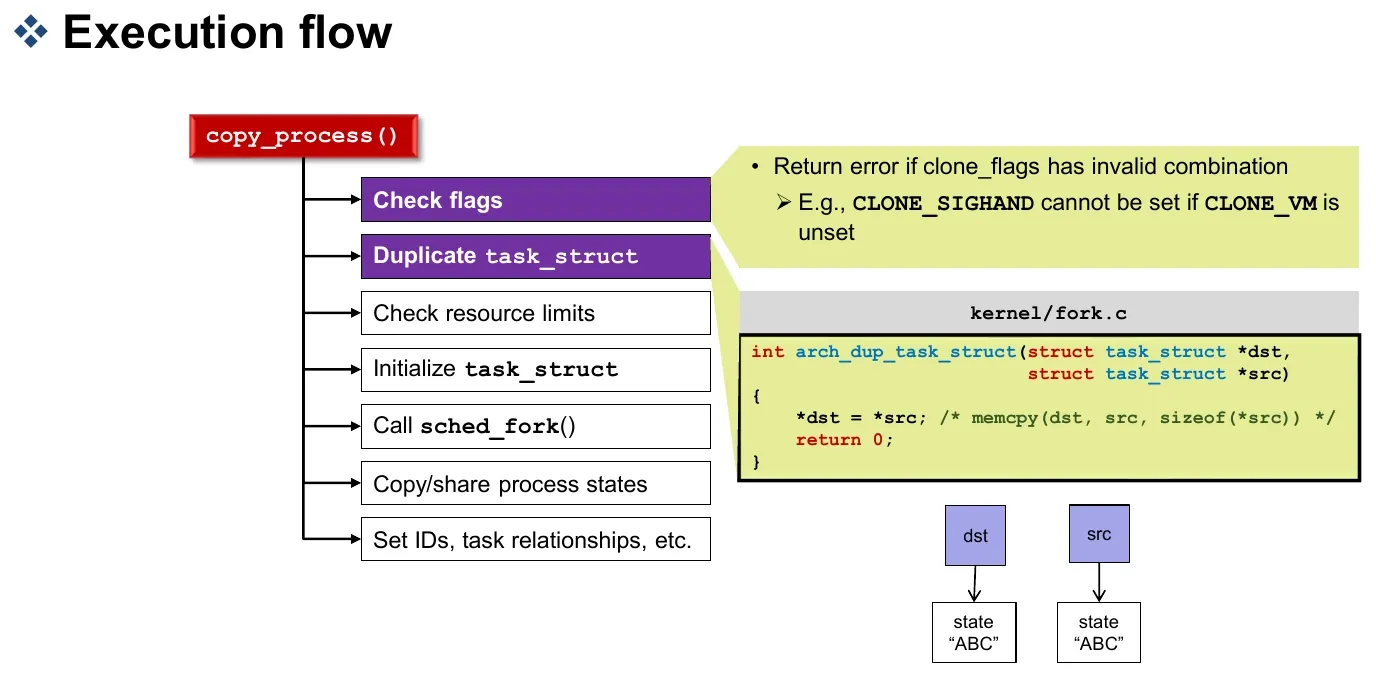
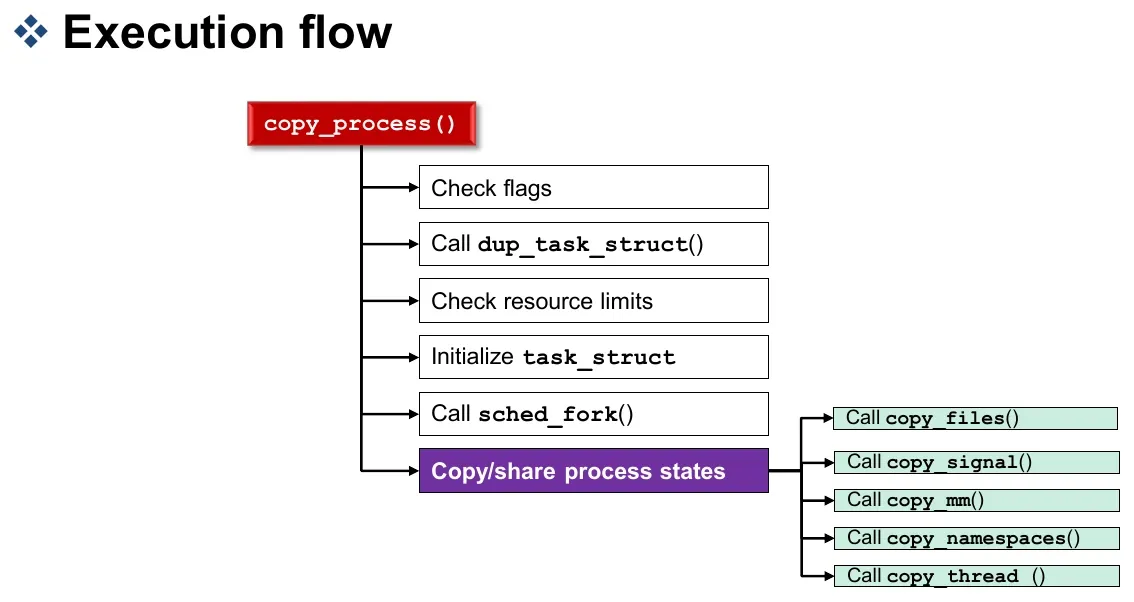
구조체를 한 번 복사했다고 새 태스크 생성이 끝나는 것은 아니다. 포인터가 가리키는 객체와 참조 수, 동기화 상태, 새 태스크에서 달라져야 하는 필드를 후속 단계에서 처리해야 한다.
5. 공유 플래그와 참조 수
강의 1516, 21, 27, 3034쪽
| 플래그 | 공유하는 주요 상태 |
|---|---|
CLONE_VM | 주소 공간, mm_struct |
CLONE_FS | 루트·현재 디렉터리·umask 등의 fs_struct |
CLONE_FILES | 열린 파일 디스크립터 테이블, files_struct |
CLONE_SIGHAND | 시그널 disposition/handler 테이블, sighand_struct |
CLONE_THREAD | 같은 thread group에 속하도록 구성 |
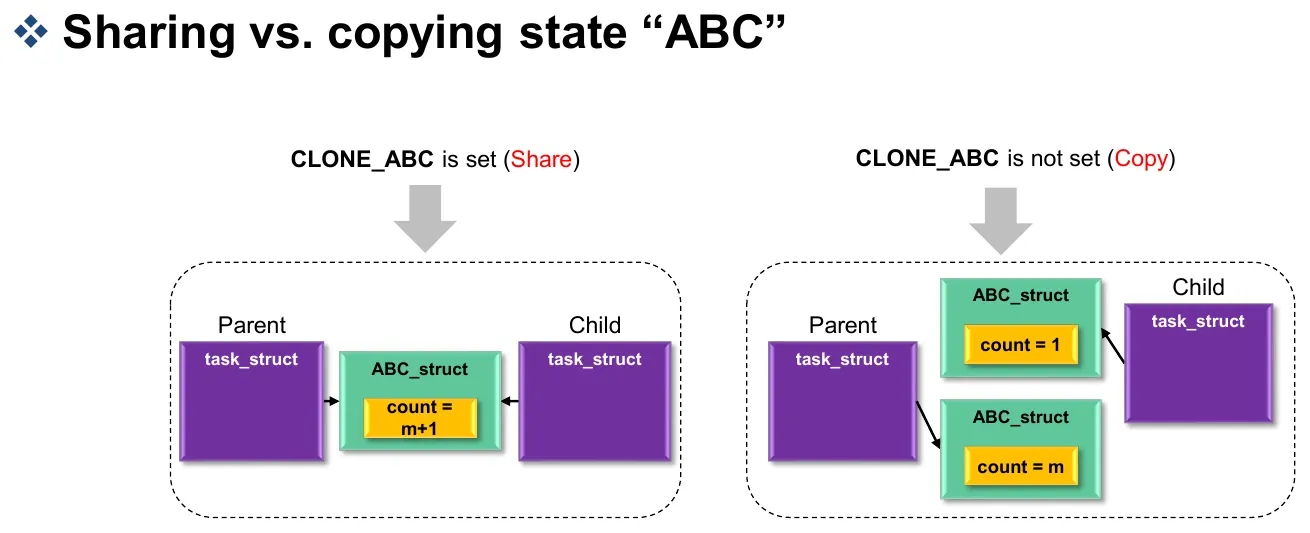
공유하면 두 태스크의 포인터가 같은 객체를 가리키고 참조 수를 늘린다. 복사하면 새 객체를 마련한다. 다만 바깥 구조체가 복사되어도 그 안의 포인터가 가리키는 객체까지 모두 복제되는 것은 아니다.
files_struct → fdtable → file
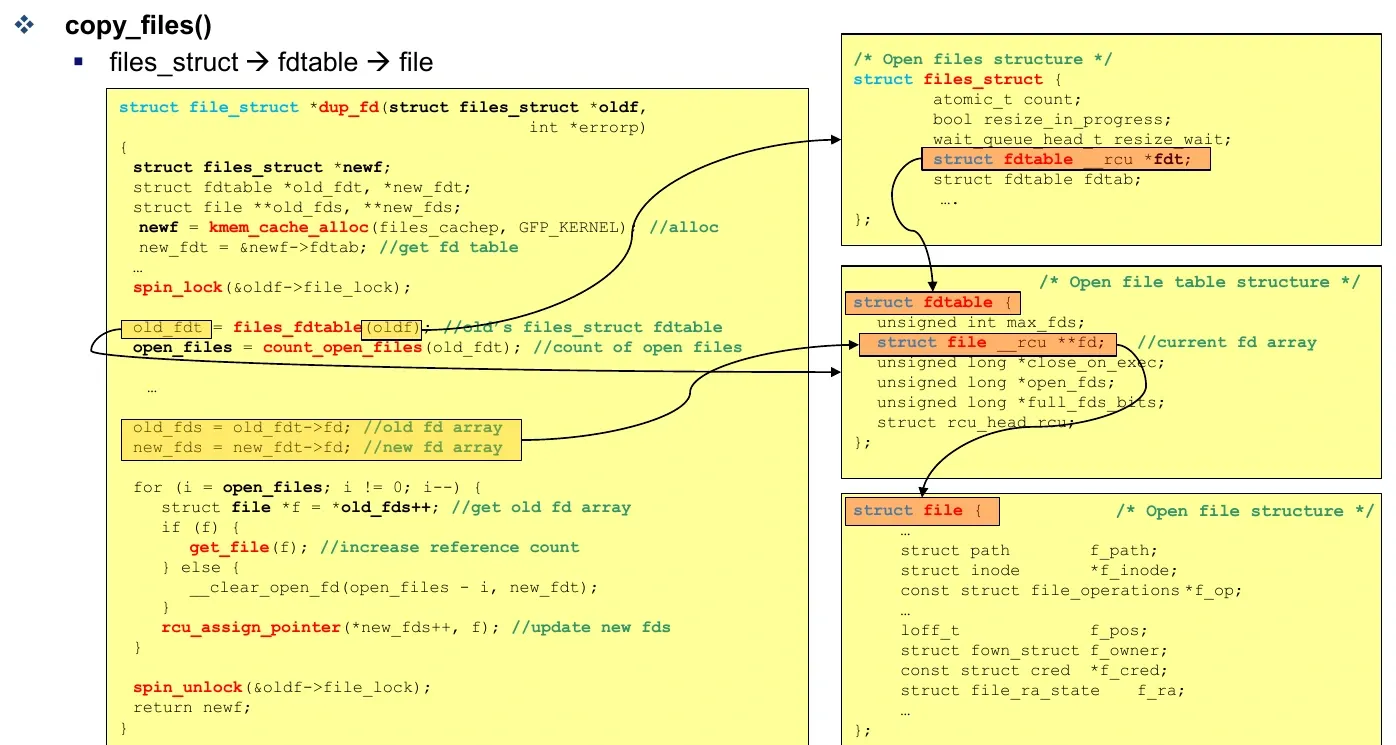
copy_files()는 CLONE_FILES가 있으면 테이블 객체를 공유하고 참조 수를 늘린다. 없으면 dup_fd()로 별도의 테이블을 만든다. 새 테이블의 항목들은 기존 struct file을 가리킬 수 있고, 그 파일 객체의 참조 수를 증가시킨다.
따라서 fork 뒤에 서로 다른 디스크립터 테이블이 같은 open file description을 참조할 수 있다. 디스크립터 번호만 복사했다고 파일 오프셋까지 완전히 독립적이라고 결론 내리면 안 된다.
예를 들어 fork 전에 연 일반 파일의 오프셋이 0이고, 이후 부모가 먼저 10바이트를 성공적으로 읽었다면 자식의 다음 읽기는 공유된 오프셋 10에서 시작할 수 있다. 반면 부모가 자기 디스크립터를 닫아도 자식의 별도 테이블에 있는 항목까지 함께 지워지지는 않는다. 테이블 항목의 수명과 그 항목이 가리키는 열린 파일 객체의 상태를 나누어 보면 두 동작이 함께 가능한 이유가 보인다. fork(2)의 열린 파일 상속[1]
fs_struct와 sighand_struct
copy_fs()는 CLONE_FS가 있으면 users를 늘려 공유한다. 없으면 새 fs_struct를 만들고 umask·root·pwd를 복사하며 경로 객체의 참조를 얻는다. 파일 디스크립터를 관리하는 files_struct와 역할이 다르다.
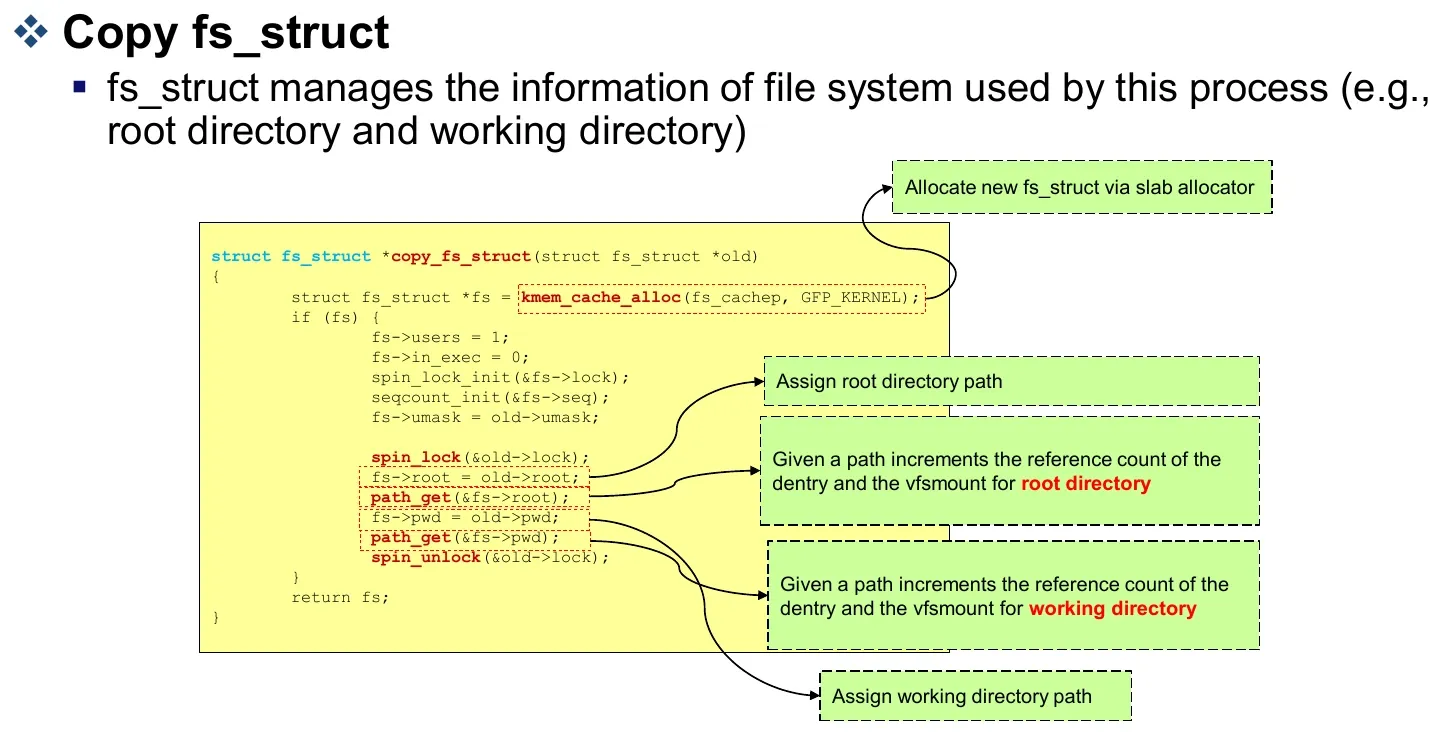
copy_sighand()는 handler 테이블을 공유하거나 새 테이블에 action을 복제한다. 자료의 CLONE_SIGHAND 설명에 blocked signals가 함께 등장하지만, 각 스레드의 signal mask까지 이 플래그 하나로 공동 상태가 되는 것은 아니다. CLONE_SIGHAND에는 CLONE_VM이 필요한 것처럼 플래그 조합 제약도 있다. clone 매뉴얼[2]
6. Copy-on-Write
강의 22~25쪽
fork할 때 부모의 모든 물리 페이지를 즉시 복사하면 시간이 오래 걸리고, 자식이 곧 다른 프로그램을 실행하면 복사 비용이 낭비될 수도 있다. Copy-on-write(COW)는 실제 쓰기가 일어날 때 복사하는 방식이다.
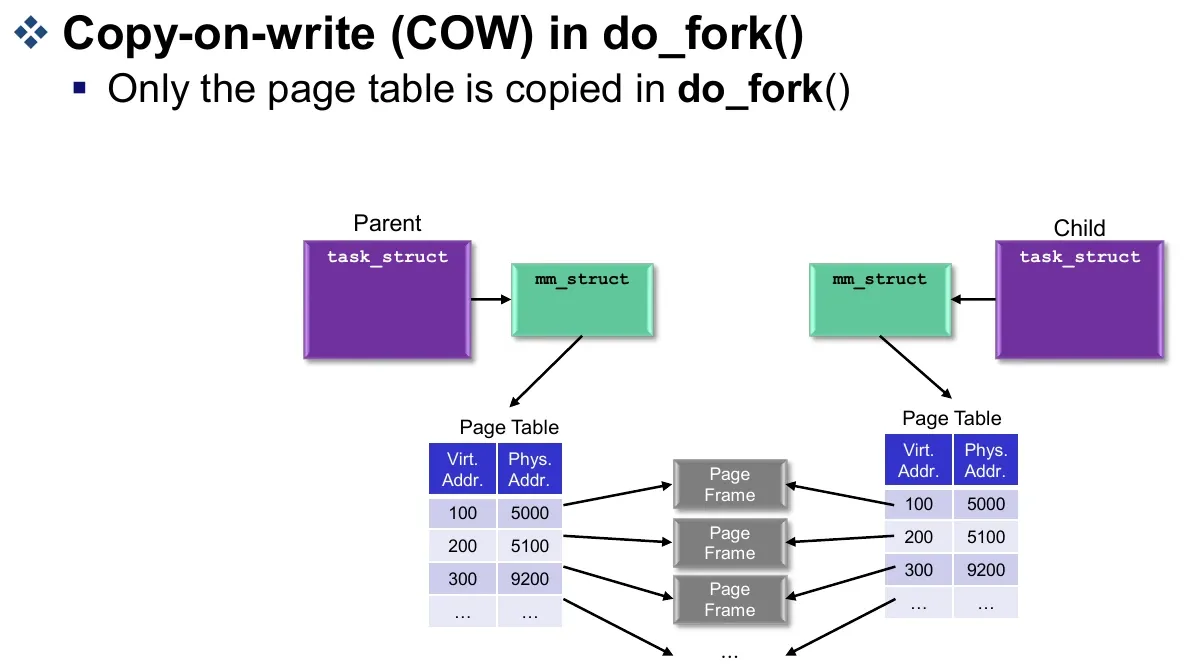
- 부모와 자식은 별도 주소 공간을 갖는다.
- 복사 가능한 private 페이지의 물리 프레임은 처음에 함께 참조할 수 있다.
- 쓰기 시 커널이 개입할 수 있게 페이지 보호 상태를 설정한다.
- 부모 또는 자식이 쓰면 필요한 페이지를 복사하고 쓰는 쪽의 매핑을 바꾼다.
- 이후 수정은 그쪽 페이지에 적용된다.
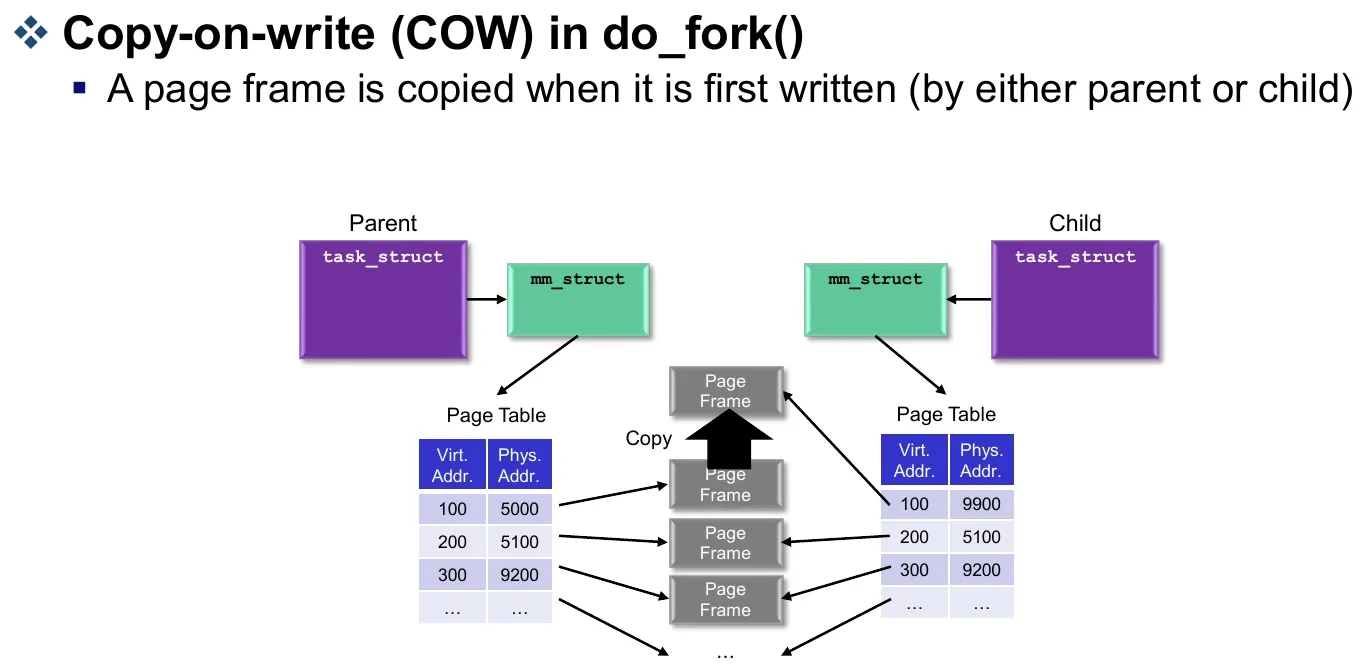
그림에서는 가상주소 100이 부모에서는 물리 프레임 5000, 자식에서는 새 프레임 9900을 가리킨다. 나머지 프레임은 계속 공유할 수 있다. 별도 필기에서도 “페이지 테이블 복사”와 “쓰기 때 실제 페이지 복사”를 나누어 표시한다.
쓰기 보호 때문에 예외가 발생해도 항상 잘못된 접근인 것은 아니다. COW에서는 커널이 해당 쓰기가 논리적으로 허용된 요청임을 확인하고, 필요한 복사와 매핑 변경을 처리한 뒤 실행을 이어 가게 한다. 프로그램은 자신만의 변수를 수정하는 것처럼 동작하고, 커널이 그 뒤에서 물리 메모리 공유를 풀어 주는 것이다.
주의: COW와 CLONE_VM에 의한 주소 공간 공유는 다르다. COW는 논리적으로 독립적인 주소 공간의 복사를 최적화한다. CLONE_VM은 같은 주소 공간을 함께 사용한다. 강의의 “페이지 테이블만 복사”는 private 메모리의 대표적 설명이며, 공유 매핑이나 특수 매핑까지 모두 같은 방식으로 처리된다는 뜻은 아니다.
7. Signal
강의 28~29쪽
시그널은 프로세스에 사건을 알리는 수단이다. 기본 동작으로 종료·정지·계속 실행·무시 등이 있고, 일부 시그널에는 handler를 등록할 수 있다.
| 이름 | 의미 |
|---|---|
SIGHUP | 터미널 연결 종료 등 |
SIGINT | 보통 터미널의 Ctrl+C |
SIGQUIT | 종료 요청, 기본적으로 core dump를 동반할 수 있음 |
SIGILL | 잘못된 명령 실행 |
SIGABRT | abort에 의한 종료 |
SIGKILL | 잡거나 무시할 수 없는 강제 종료 |
SIGALRM | 알람 타이머 |
SIGCONT | 정지된 프로세스의 실행 재개 |
SIGCHLD | 자식 상태 변화 통지 |
자료의 숫자 표는 아키텍처별 차이를 주의해야 한다. 예를 들어 x86/ARM의 Linux에서는 SIGCONT=18, SIGCHLD=17이며, 자료의 19·20을 그대로 이 환경에 적용하면 틀린다. 숫자를 하드코딩하기보다 이름을 사용하고 signal 매뉴얼의 아키텍처별 표[3]를 확인한다.
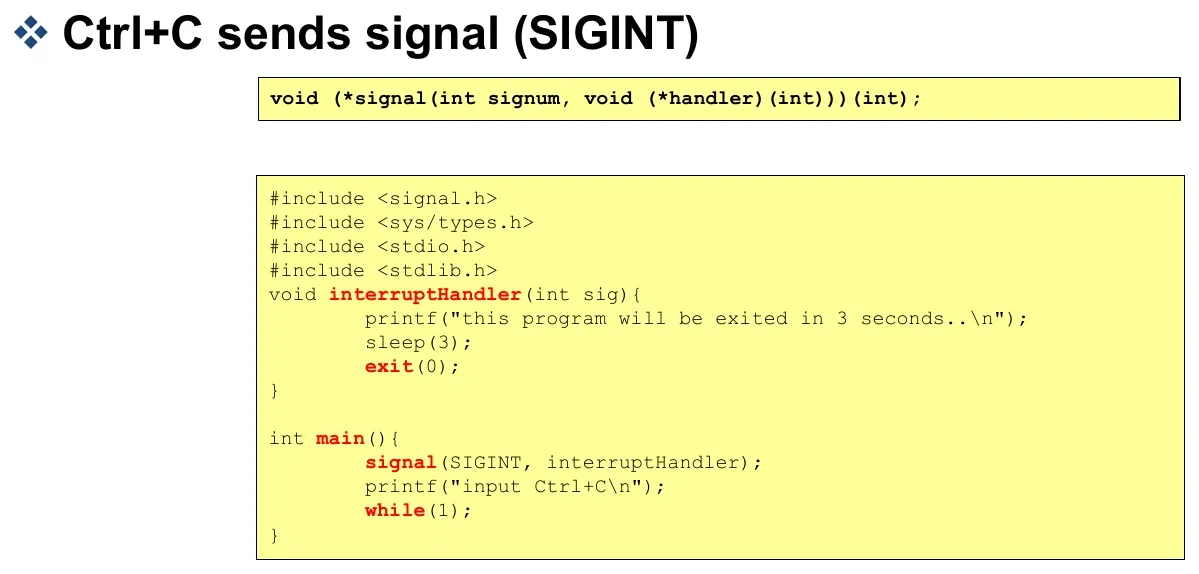
자료의 signal(SIGINT, interruptHandler)는 handler 등록 개념을 보여 준다. 다만 handler 안의 printf, sleep, exit 등을 그대로 일반적인 안전한 패턴으로 받아들이지 않는다. 실제 프로그램에서는 async-signal-safe 조건을 고려하고, handler에서 volatile sig_atomic_t 플래그를 설정한 뒤 주 실행 흐름에서 출력·정리를 수행하는 방식을 쓸 수 있다.
8. Thread와 pthread
강의 35~39쪽
스레드는 프로그램 카운터, 실행 스택, ID 등 자체 실행 상태를 갖는 CPU 실행 흐름이다. 한 프로세스 안의 여러 스레드는 주소 공간을 공유한다. 문서 편집에서 입력 처리와 화면 갱신을 나누는 것처럼 여러 작업을 동시에 진행할 때 사용한다.
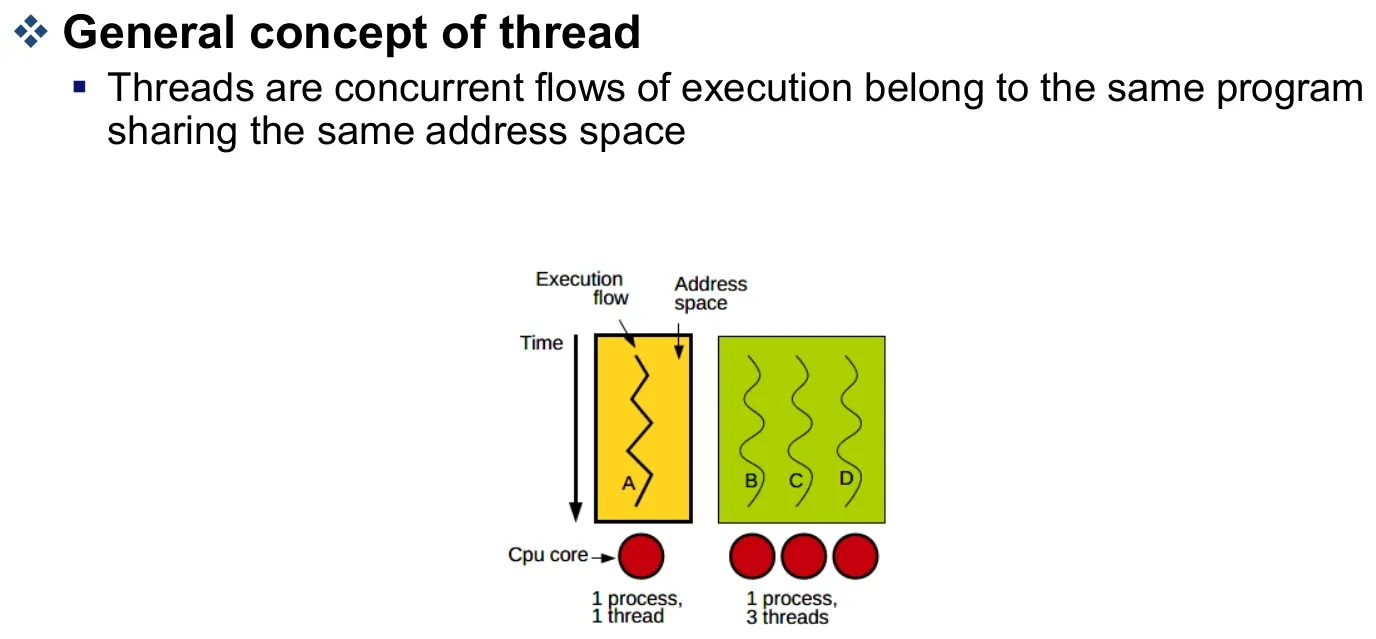
| 항목 | 같은 프로세스의 스레드 |
|---|---|
| 주소 공간·전역 데이터 | 공유 |
| 각 스레드의 스택·레지스터·실행 위치 | 별도 실행 상태 |
| 스케줄링 | Linux의 각 스레드는 스케줄링 대상 태스크 |
| 주의점 | 공유 데이터에 대한 동기화 필요 |
pthread_create()는 새 스레드가 시작할 함수와 인자를 지정하고, pthread_join()은 join 가능한 스레드의 종료를 기다리며 반환값을 회수한다.
int rc = pthread_create(&thread, NULL, worker, argument);
if (rc != 0) {
    /* rc가 오류 번호다. pthread_create는 -1만으로 실패를 알리지 않는다. */
}
/* ... */
void *result = NULL;
pthread_join(thread, &result);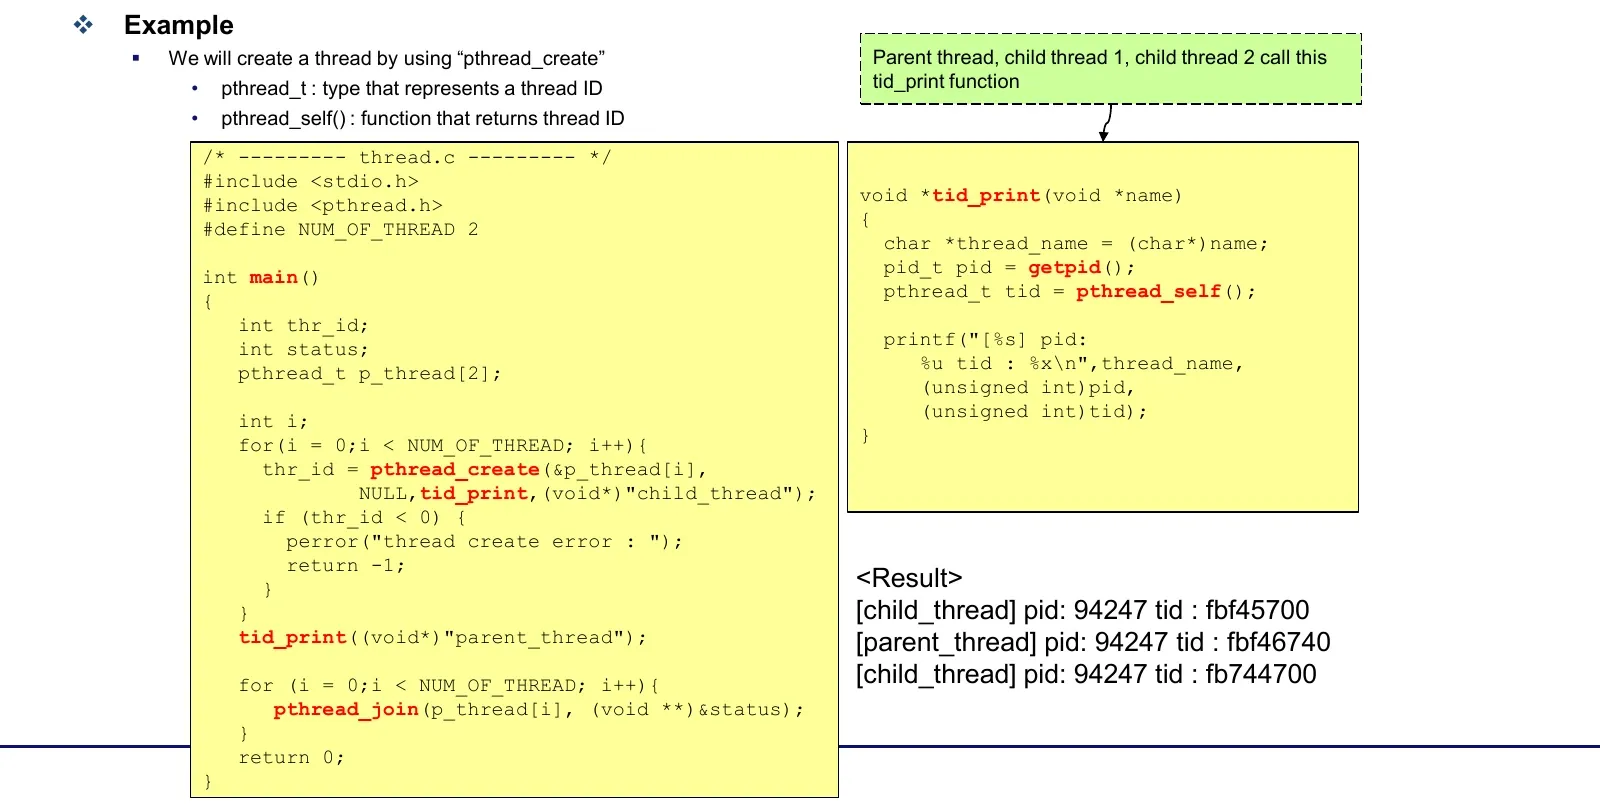
자료 예제의 thr_id < 0 검사와 int status를 void **로 강제 변환하는 부분은 그대로 따라 쓰지 않는다. 실패 검사는 rc != 0, 반환값 저장은 void * 또는 불필요하면 NULL을 사용한다. pthread_t도 모든 구현에서 32비트 정수라고 가정하지 않는다.
종료된 joinable 스레드를 join하거나 detach하지 않으면 회수되지 않은 자원이 남을 수 있다. 단순히 “join이 한 번 실패하면 반드시 zombie가 된다”로 외우기보다 스레드의 수명과 자원 회수 책임을 구분한다.
pthread_join()은 대상 스레드가 끝났는지 기다리는 동작이지, 실행 도중 공유 변수 접근을 자동으로 직렬화하는 락이 아니다. 두 worker가 동시에 같은 카운터를 수정한다면 종료 때 둘을 join하더라도 이미 발생한 갱신 손실은 복구되지 않는다. 실행 중 데이터 보호와 실행이 끝난 뒤 자원 회수는 각각 필요하다.
9. 커널 스레드
강의 40~47쪽
커널 스레드는 커널 내부의 백그라운드 작업을 수행한다. 예를 들어 kswapd는 메모리 여유가 낮아지면 회수 작업을 진행하고, ext4의 JBD2 스레드는 저널링 작업에 관여한다.
용어 주의: 자료의 “journald”와 여기서 보려는 kjournald2/jbd2는 구분해야 한다. 사용자 공간의 systemd-journald 로그 수집 서비스와 파일시스템의 저널 커밋 커널 스레드는 다른 것이다.
| API | 역할 |
|---|---|
kthread_create() | 커널 스레드 생성. 생성 뒤 실행을 깨우는 단계가 별도 |
kthread_run() | 생성 후 깨우기까지 수행 |
kthread_should_stop() | 종료 요청이 왔는지 확인 |
kthread_stop() | 종료를 요청하고 스레드가 끝날 때까지 기다림 |
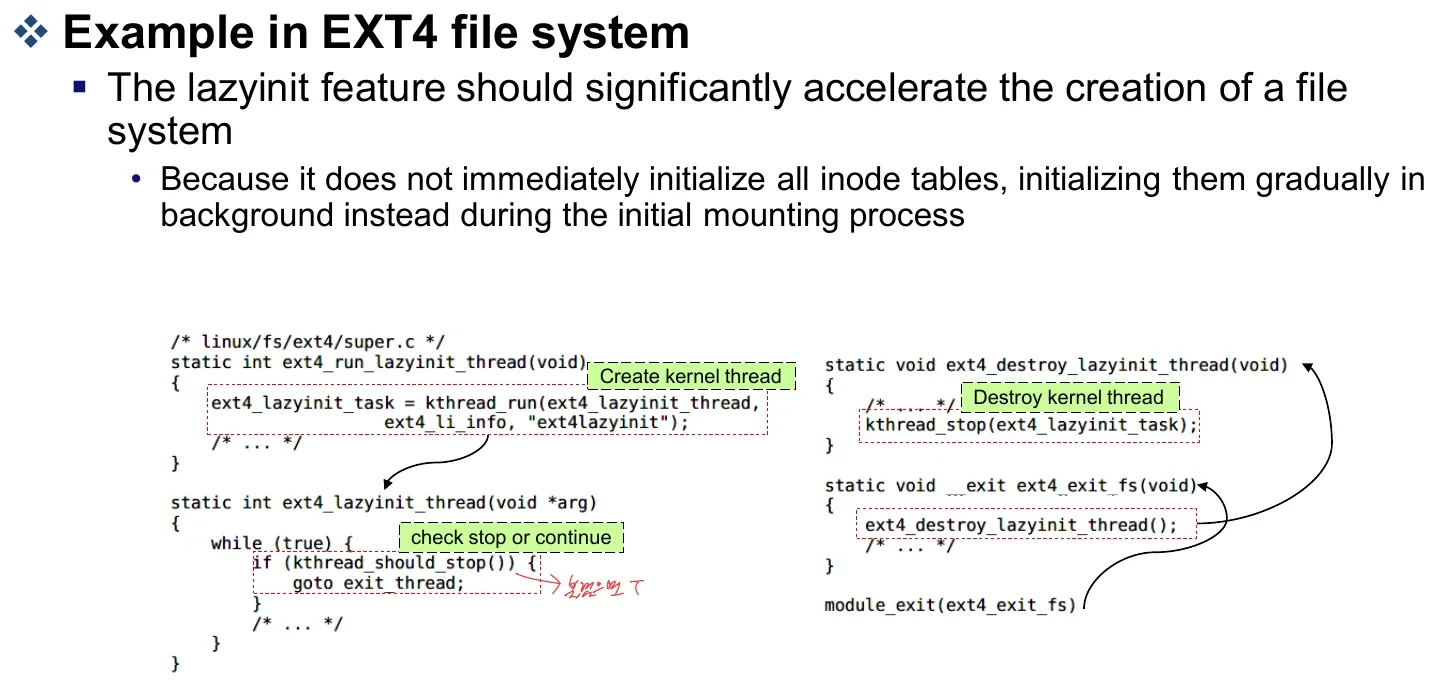
kthread_stop()은 임의의 코드를 그 자리에서 강제 제거하는 함수가 아니다. worker가 종료 조건을 확인하고 return하는 협력이 필요하다.
모듈을 내릴 때 중요한 것은 종료 요청을 보냈다는 사실보다 worker가 더 이상 모듈의 코드와 데이터를 사용하지 않는다는 보장이다. 요청만 표시하고 바로 메모리를 해제하면 늦게 실행된 worker가 이미 사라진 객체에 접근할 수 있다. 그래서 종료를 요청하고 완료를 기다린 다음 공유 객체와 모듈 자원을 정리하는 순서가 필요하다.
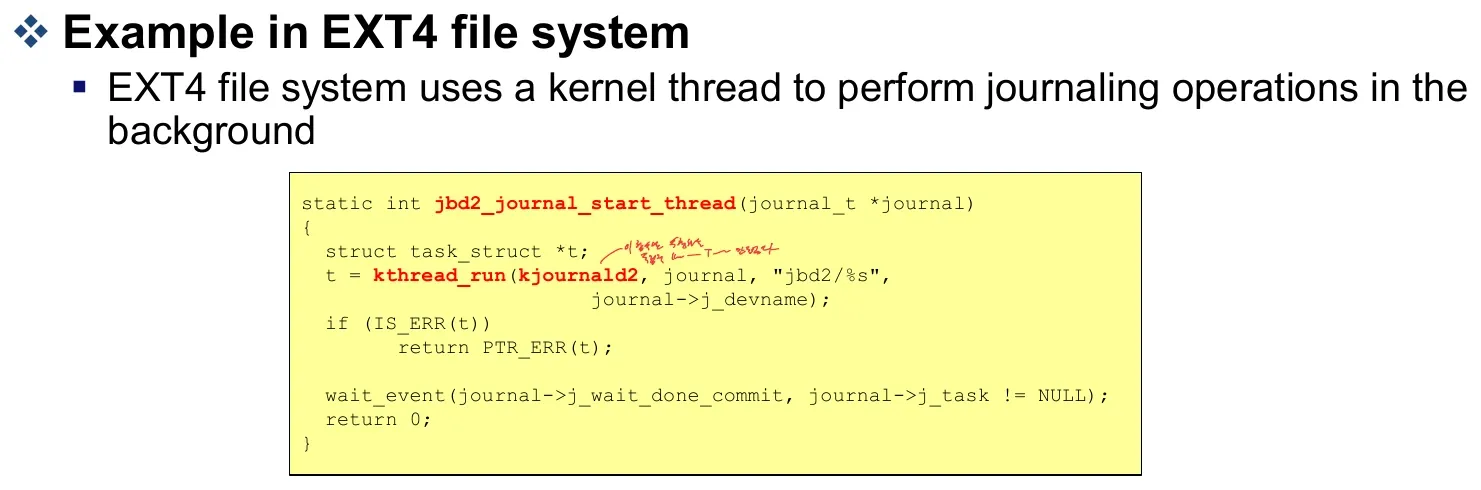
자료의 kthread_run(kjournald2, journal, "jbd2/%s", ...) 뒤에는 IS_ERR()와 PTR_ERR()로 생성 오류를 다루고, 필요한 준비가 끝났는지 기다리는 코드가 있다. ext4 lazy inode table initialization은 모든 초기화를 즉시 수행하지 않고 백그라운드에서 나누어 진행하는 다른 사례다.
모듈 안에서 스레드 사용하기
Makefile은 실행 중인 커널의 build 디렉터리를 사용해 외부 모듈을 빌드한다.
obj-m := kthread_module.o
KERNEL_DIR := /lib/modules/$(shell uname -r)/build
PWD := $(shell pwd)

all:
	$(MAKE) -C $(KERNEL_DIR) M=$(PWD) modules
clean:
	$(MAKE) -C $(KERNEL_DIR) M=$(PWD) clean
자료의 10개 스레드 예제는 각 인자를 kmalloc으로 할당하고 worker가 출력 후 kfree하는 구조다.
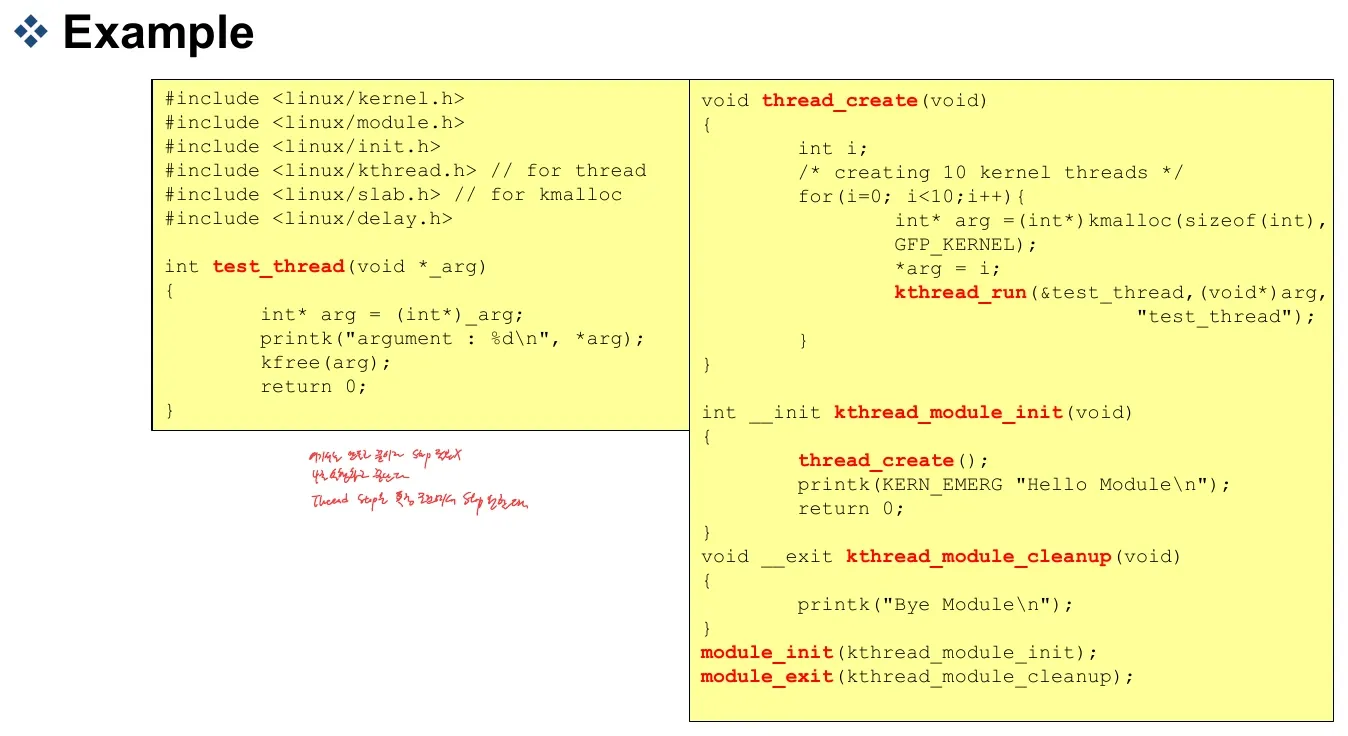
make
sudo insmod kthread_module.ko
sudo dmesg
sudo rmmod kthread_module
실제로 구현할 때는 메모리 할당 실패와 kthread_run()의 오류 포인터를 검사하고, 모듈이 내려가기 전에 해당 모듈 코드를 실행하는 스레드가 모두 종료되었는지 보장해야 한다. 자료의 짧은 예제만으로 그 수명 관리가 자동 해결되는 것은 아니다.
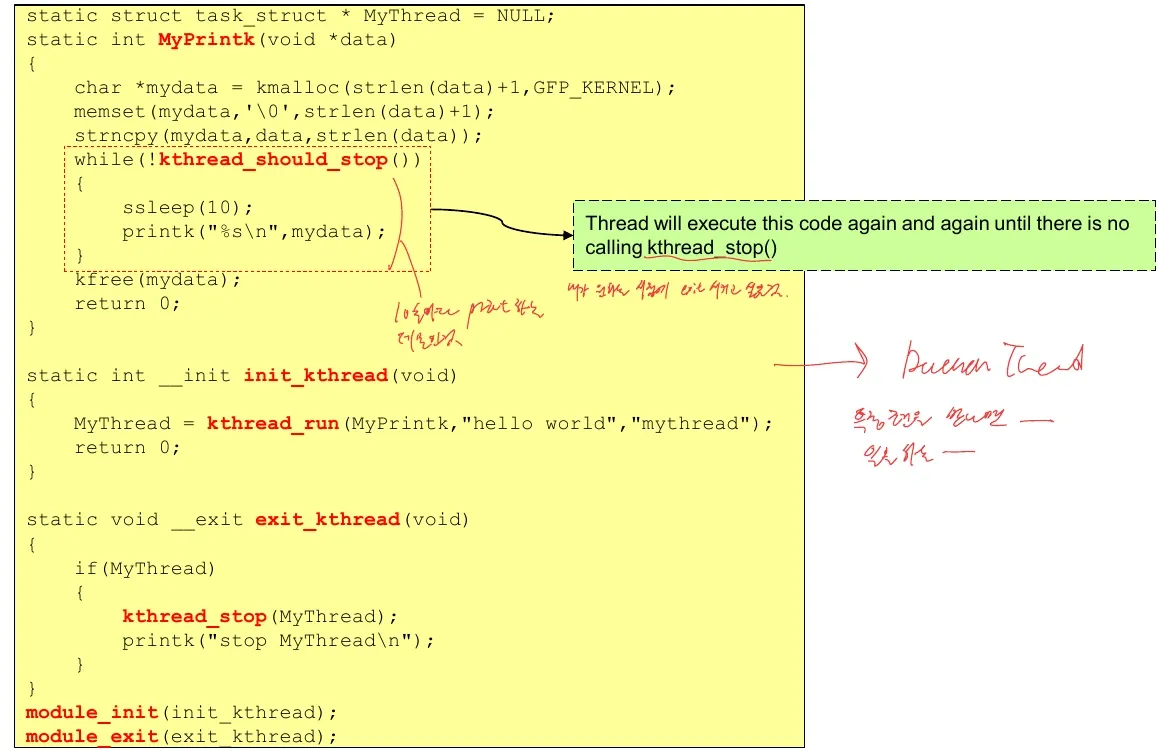
빈 반복문은 CPU를 계속 소비한다. 기다릴 일이 있으면 수면·이벤트 대기를 적절히 사용하고, 깨어난 뒤 종료 조건도 확인한다. 필기의 “kernel thread”와 사용자 영역의 thread 그림 역시 어느 실행 영역에서 어떤 자원을 사용하고 누가 수명을 관리하는가로 연결된다.
10. 실습: 자신의 시스템 콜 추가하기
Practical Class 4, 1~12쪽
이번 실습은 mycall이라는 새 커널 서비스를 등록한 뒤 사용자 프로그램에서 호출하는 것이다. 강의는 주로 Linux 5.x 소스를 예로 든다.
구현과 빌드 대상 등록
kernel/my_syscall.c에 인자가 없는 시스템 콜을 정의하고, kernel/Makefile의 빌드 대상에 추가한다.
#include <linux/syscalls.h>

SYSCALL_DEFINE0(mycall)
{
    printk("System Call Example\n");
    return 0;
}
obj-y += my_syscall.o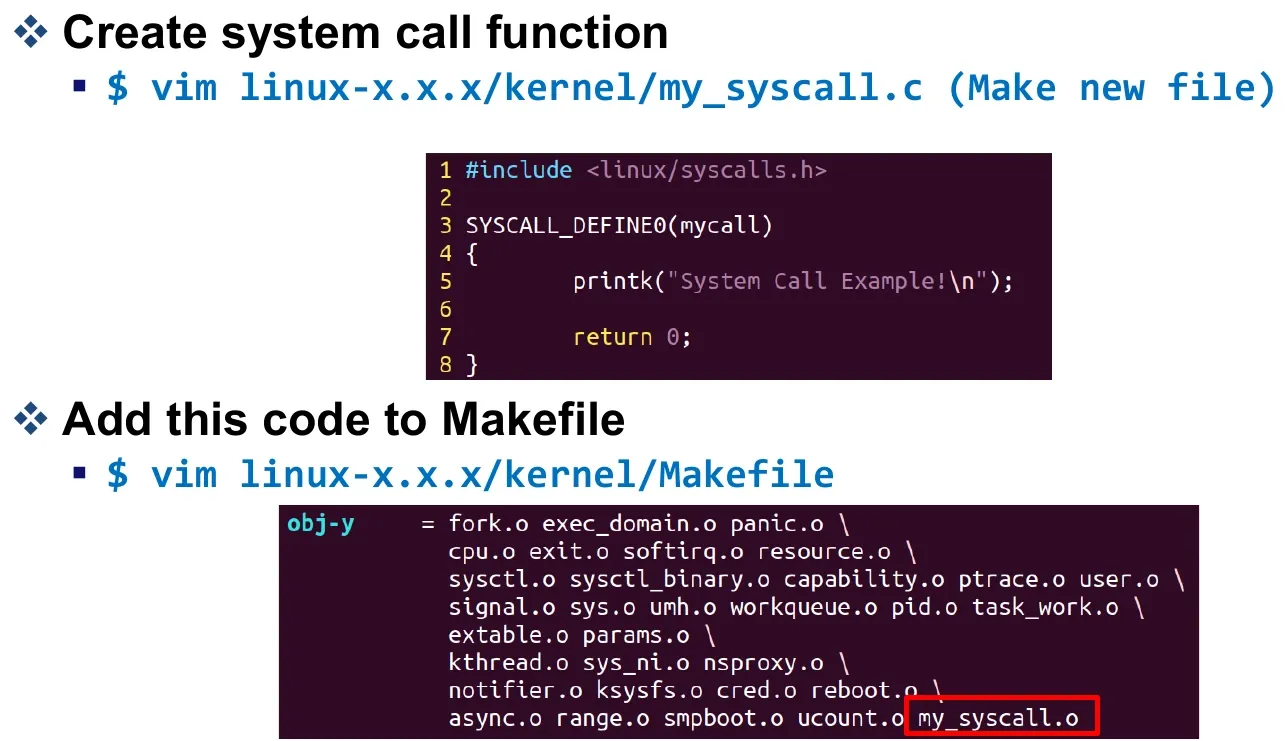
아키텍처와 번호 등록
먼저 uname -m으로 x86-64인지 ARM64인지 확인한다. 자료에서 제시한 등록 위치는 다음과 같다.
| 자료의 대상 | 등록 위치 |
|---|---|
| x86-64 | arch/x86/entry/syscalls/syscall_64.tbl |
| 해당 ARM64 예시 | include/uapi/asm-generic/unistd.h |
| 함수 선언 | include/linux/syscalls.h |
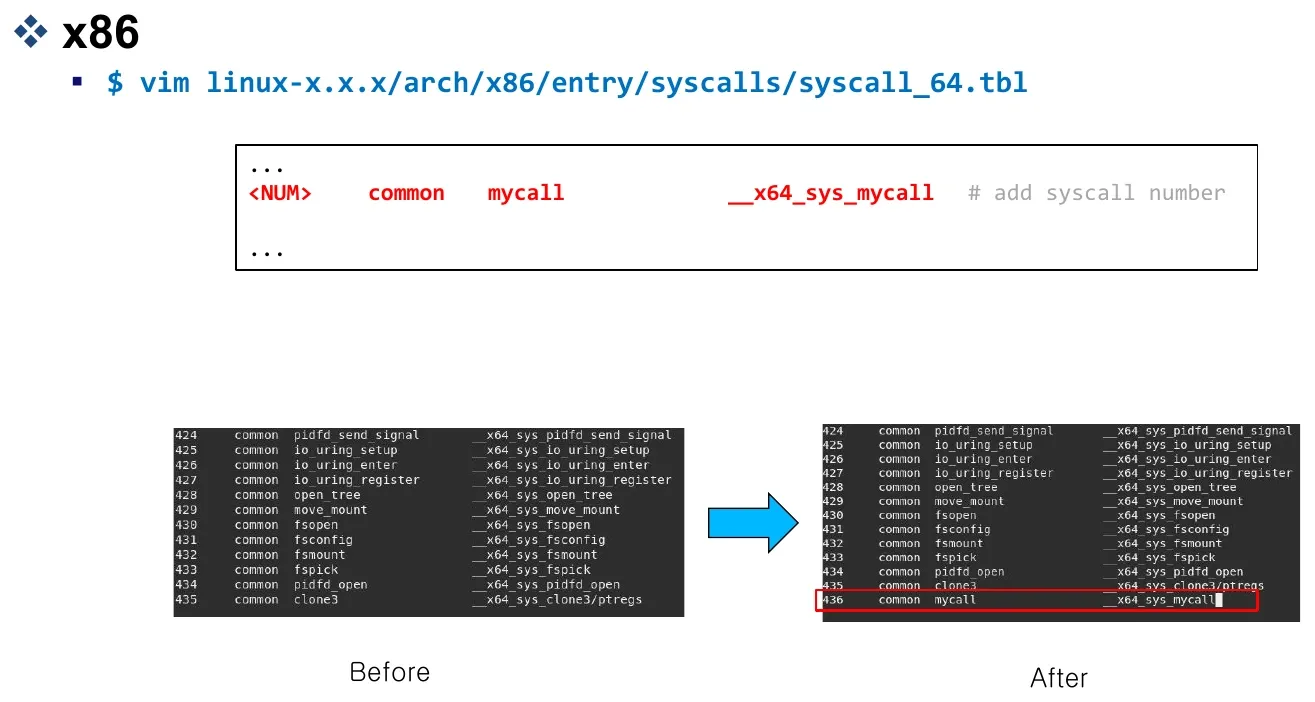
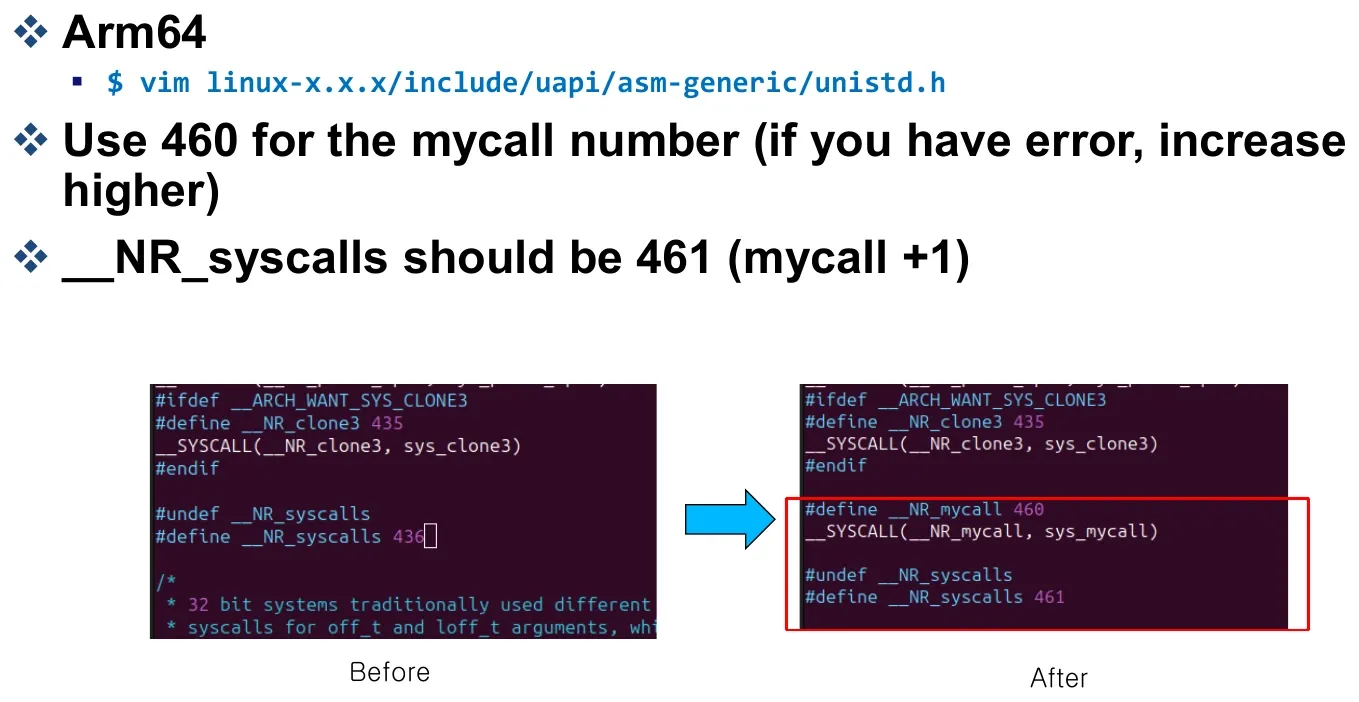
헤더에는 해당 버전의 규칙에 맞게 asmlinkage long sys_mycall(void); 같은 선언을 추가한다. SYSCALL_DEFINE0로 생성되는 이름, 테이블 entry의 이름, 아키텍처별 wrapper를 함께 확인해야 한다.
중요: 자료의 x86 번호 436과 ARM64 번호 460은 실습 당시의 예시다. 새 버전에서도 비어 있는 번호라고 가정하면 안 된다. 번호 충돌이 없는지 선택한 소스의 테이블에서 확인하고, 사용자 프로그램에 같은 번호를 사용한다. 등록 파일과 생성 방식도 버전별로 달라질 수 있다. 커널의 시스템 콜 추가 문서[4]
빌드·부팅·호출
make menuconfig
make -j4
make modules -j4
sudo make modules_install
sudo make install
필요하면 /etc/default/grub의 기본 항목을 조정하고 sudo update-grub를 수행한다. 재부팅 후 uname -r로 새 커널인지 확인한다.
사용자 프로그램은 libc의 syscall()을 통해 등록한 번호를 요청한다. 아래의 MYCALL_NR는 선택한 소스에 등록한 번호로 정의해야 하는 값이다.
#include <stdio.h>
#include <unistd.h>
#include <sys/syscall.h>

int main(void)
{
    long ret = syscall(MYCALL_NR);
    if (ret == -1) {
        perror("mycall");
        return 1;
    }
    printf("mycall returned %ld\n", ret);
    return 0;
}
반환값이 0인지와 sudo dmesg에 지정한 메시지가 있는지 확인한다. 선언이 없다는 컴파일 경고를 무시하는 대신 필요한 헤더와 feature macro 조건을 확인한다. 호출 번호가 없으면 ENOSYS가 나타날 수 있지만, 다른 실제 시스템 콜과 번호가 충돌한 경우에는 단순히 ENOSYS로 끝나지 않을 수 있다.
11. 과제 3: 시스템 콜 호출 증명
Assignment-3, 1~3쪽
과제의 순서는 새 시스템 콜 구현 → 커널 재컴파일 → 해당 커널로 부팅 → 호출 프로그램 작성·실행 → dmesg 확인이다. 호출 결과가 보이는 화면을 PDF 보고서에 넣고 제출용 식별 정보를 포함한다.
확인해야 할 연결은 세 가지다. 커널에 구현이 들어갔는지, 그 커널이 실행 중인지, 사용자 프로그램이 그 구현의 번호를 호출하는지다. 소스에 함수가 있다는 사실만으로 실행 증명이 되지는 않는다.
12. 복습문제
1. fork가 성공했을 때 부모와 자식은 각각 어떤 값을 받는가?
해설 보기
부모는 자식 PID, 자식은 0을 받는다. 둘 다 fork 다음부터 실행한다. 실패하면 부모가 -1을 받고 자식은 만들어지지 않는다.
2. TASK_RUNNING은 반드시 CPU에서 실행 중임을 뜻하는가?
해설 보기
아니다. 현재 실행 중인 상태와 runqueue에서 기다리는 실행 가능 상태를 포함한다.
3. CLONE_FILES 없이 fork했는데 왜 파일 오프셋이 공유될 수 있는가?
해설 보기
디스크립터 테이블은 별도여도 항목들이 같은 struct file/open file description을 참조할 수 있기 때문이다. 테이블 복사와 그 안의 객체 복사는 구분해야 한다.
4. COW와 CLONE_VM의 차이는 무엇인가?
해설 보기
COW는 별도 주소 공간을 효율적으로 복제하기 위해 물리 페이지 복사를 쓰기 시점까지 미룬다. CLONE_VM은 주소 공간 자체를 공유한다.
5. 소비자가 조건을 검사한 뒤 아무 동기화 없이 잠들면 어떤 문제가 생기는가?
해설 보기
조건 검사와 수면 사이에 생산자의 wakeup이 발생하면 이를 놓치고 일이 있는데도 잠들 수 있다. 상태 설정·조건 검사·깨우기를 적절히 연결해야 한다.
6. pthread_create의 오류를 rc < 0으로만 검사하면 왜 잘못인가?
해설 보기
pthread_create는 성공 시 0, 실패 시 오류 번호를 반환한다. 음수만 검사하면 양수 오류 번호를 놓친다. rc != 0으로 확인한다.
7. kthread_stop을 호출하면 worker의 실행 위치와 무관하게 즉시 사라지는가?
해설 보기
아니다. 종료 요청을 표시하고 worker의 종료를 기다린다. worker는 종료 조건을 확인해 return해야 하며 모듈 해제 전 수명을 정리해야 한다.
8. 실습자료의 시스템 콜 번호를 다른 커널에 그대로 쓰면 안 되는 이유는?
해설 보기
버전·아키텍처마다 번호 배정과 등록 방식이 다르며 이미 다른 서비스가 사용할 수 있다. 대상 소스에서 충돌 여부를 확인하고 사용자 호출 번호와 맞춰야 한다.
자료와 출처
중앙대학교 리눅스 시스템 응용 설계, 손용석 교수, Systems and Storage Lab.
| 자료 | 범위 |
|---|---|
5. Process and Thread.pdf | 1~47쪽: 프로세스·상태·생성·COW·시그널·사용자/커널 스레드 |
[Practical Class 4] Linux System Call.pdf | 1~12쪽: 새 시스템 콜 구현·등록·빌드·호출 |
Assignment-3.pdf | 1~3쪽: 호출 결과 보고 |
note.pdf | 4~5쪽의 프로세스·스레드·복사/공유·COW 관련 필기 |
참고 링크
Comments